Un drone che esplora una stanza completamente buia, riconosce le pareti senza vederle e riesce persino a trovare l’uscita. Non grazie a una telecamera a infrarossi o a un sofisticato LiDAR, ma utilizzando due baffi artificiali simili a quelli dei topi. È la tecnologia sviluppata da un gruppo di ricercatori della Delft University of Technology, nei Paesi Bassi, e presentata sulla rivista scientifica Nature Communications.
L’idea è tanto semplice quanto interessante: permettere ai droni di percepire l’ambiente attraverso il tatto, proprio come fanno alcuni animali che si muovono in condizioni di scarsa visibilità.
Il risultato è un piccolo quadricottero sperimentale da appena 44,1 grammi, capace di individuare gli ostacoli, seguirne i contorni e orientarsi autonomamente in ambienti sconosciuti. Una tecnologia che potrebbe trovare applicazione nelle ispezioni industriali, nelle operazioni di ricerca e soccorso e nell’esplorazione di spazi difficilmente accessibili.
Perché un drone dovrebbe avere i baffi?
Normalmente, un drone autonomo utilizza telecamere, sensori ottici o sistemi di misurazione delle distanze per riconoscere gli ostacoli. Queste tecnologie, però, presentano alcune limitazioni: una telecamera tradizionale, banalmente, ha bisogno di luce, mentre i sensori laser possono incontrare difficoltà davanti a superfici trasparenti o riflettenti. In ambienti pieni di fumo, nei cunicoli o in altri spazi con scarsa visibilità, affidarsi esclusivamente a questi strumenti può quindi diventare problematico.
I ricercatori hanno quindi preso ispirazione dai roditori, che utilizzano le vibrisse, comunemente chiamate baffi, per percepire gli oggetti circostanti e muoversi anche nell’oscurità. Il principio applicato al drone è analogo: invece di aspettare di vedere un ostacolo, il velivolo lo riconosce attraverso un contatto leggero e controllato, rilevando la superficie prima che venga raggiunta dal corpo del drone.
La vera innovazione, tuttavia, consiste nel fatto che il sistema non si limita a registrare il contatto, ma riesce anche a stimare quanto il baffo si è deformato e a utilizzare questa informazione per ricostruire la posizione degli ostacoli.
Come funzionano i baffi artificiali
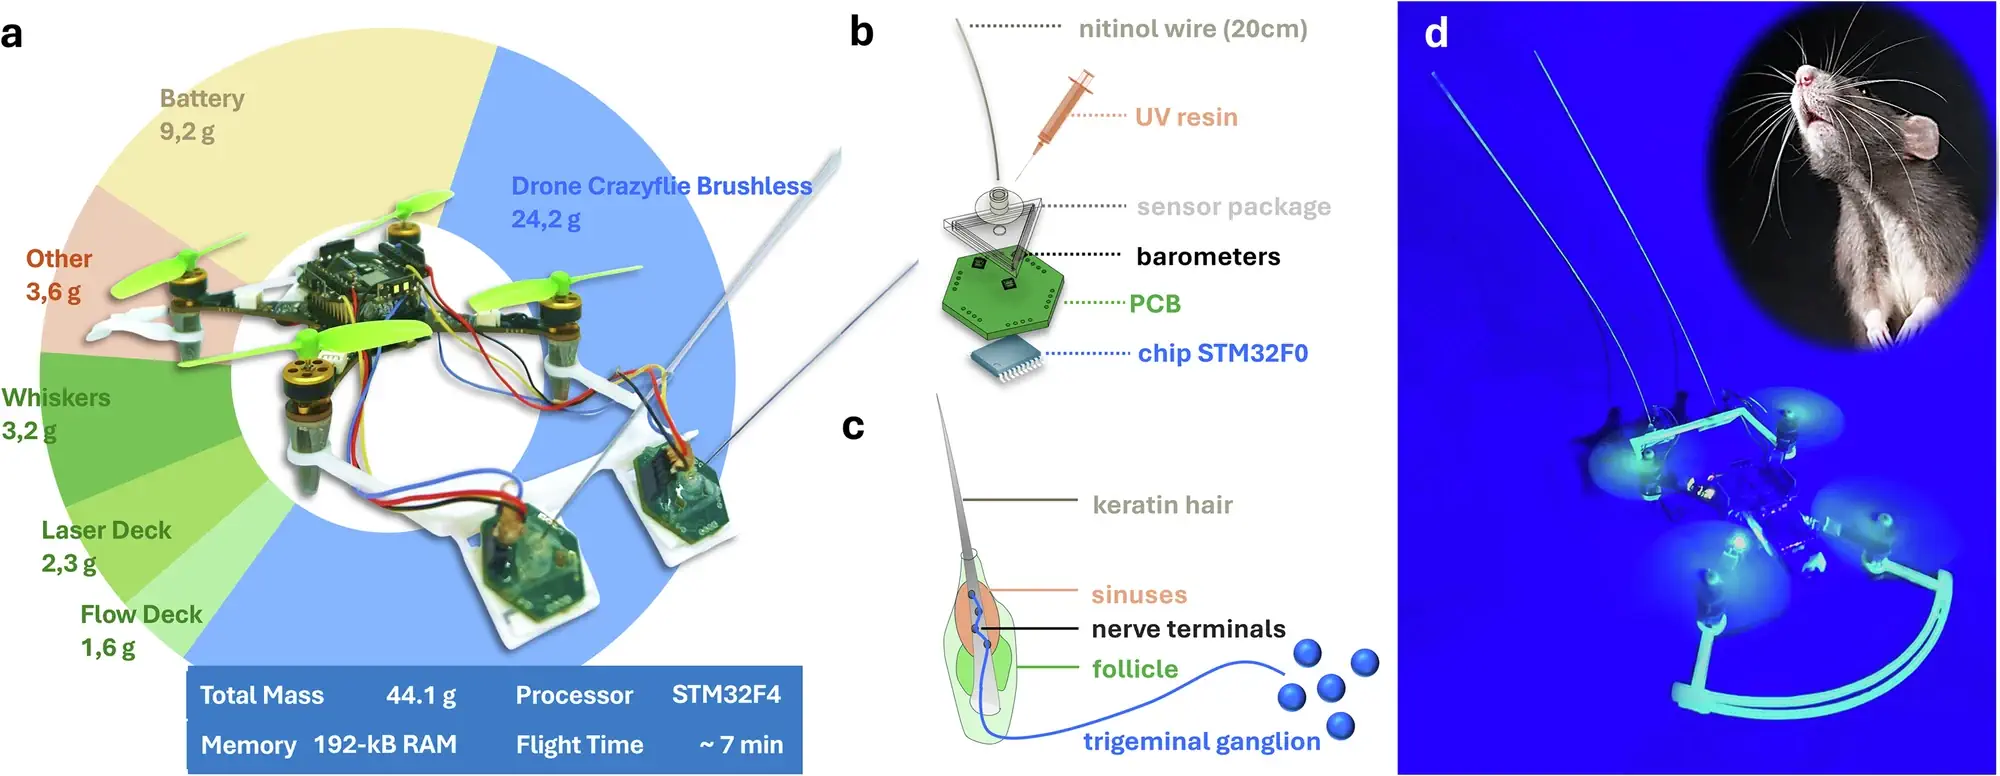
Per i loro esperimenti, i ricercatori hanno utilizzato un Crazyflie 2.1 Brushless, un microdrone equipaggiato con due baffi artificiali montati anteriormente.
Ogni baffo è costituito da un filo flessibile di Nitinol, una lega metallica, lungo 20 centimetri e con un diametro di appena 0,4 millimetri. Alla base del filo si trova una piccola struttura che ospita tre sensori barometrici MEMS BMP390, normalmente utilizzati per misurare variazioni di pressione, ma che in questo caso assumono una funzione completamente diversa.
Quando il baffo incontra una parete, infatti, si piega leggermente e la deformazione viene trasmessa alla struttura che contiene i sensori, provocando variazioni di pressione misurabili. Analizzando questi segnali, il sistema può stimare la profondità del contatto e ottenere informazioni sulla posizione della superficie rispetto al drone.
I due baffi permettono inoltre di ricavare informazioni sull’orientamento delle pareti, quindi il velivolo può correggere la propria traiettoria e seguire il contorno di un ostacolo senza doverlo osservare con una telecamera.
Nel complesso, l’intero apparato sensoriale pesa appena 3,2 grammi, ottimi per non penalizzare eccessivamente le prestazioni di volo del microdrone
Il segreto è anche nell’intelligenza artificiale
Ma se i baffi capaci di rilevare un contatto sono interessanti come sfida innovativa, la difficoltà maggiore consiste nel trasformare il segnale dei sensori in informazioni affidabili mentre il drone è in movimento, perché le vibrazioni dei motori, il flusso d’aria generato dalle eliche e le variazioni di temperatura possono infatti alterare le misurazioni. Ad esempio, anche dopo che il baffo ha perso il contatto con un ostacolo, il sensore può continuare a produrre segnali residui.
Per affrontare questi problemi, i ricercatori hanno sviluppato un algoritmo chiamato TDORC, acronimo di Tactile Drift Online Recurrent Compensation, che ha proprio il compito di correggere continuamente la deriva dei sensori, cioè quelle variazioni del segnale che non dipendono da un vero contatto. L’algoritmo attenua anche le oscillazioni e gli effetti residui che potrebbero far interpretare erroneamente una vibrazione come la presenza di un ostacolo.
Una volta ripuliti, i segnali vengono elaborati da una piccola rete neurale, addestrata utilizzando i dati raccolti durante voli sperimentali vicino alle pareti. Le previsioni della rete neurale vengono poi combinate con un modello del movimento del drone attraverso un filtro di Kalman, uno strumento matematico che permette di ottenere stime più stabili integrando informazioni diverse. In questo modo il sistema riesce a stimare la profondità del contatto con una precisione dell’ordine di pochi millimetri.
Un altro aspetto interessante riguarda le risorse necessarie: l’intero sistema di percezione, navigazione e controllo funziona direttamente a bordo, su un microcontrollore STM32F405 con appena 192 KB di RAM. Gli algoritmi sviluppati dai ricercatori ne utilizzano soltanto 34 KB. Non servono quindi computer esterni per elaborare le informazioni tattili e prendere le decisioni di navigazione.
Il problema della stabilità: anche l’inclinazione dei baffi conta
Per un drone così piccolo, persino il leggerissimo contatto di un baffo contro una parete può diventare un problema, perché la forza applicata all’estremità del sensore genera un momento che tende a far ruotare il velivolo. Per individuare una configurazione adeguata, i ricercatori hanno sperimentato sei differenti inclinazioni dei baffi, da -15 a 60 gradi, durante voli lungo una parete a velocità comprese tra 0,1 e 0,5 metri al secondo.
La configurazione con i baffi inclinati di 45 gradi ha prodotto le minori deviazioni medie di imbardata, senza incidenti nelle prove effettuate, ed è stata quindi scelta per gli esperimenti successivi, perché offre un buon compromesso tra stabilità durante il contatto e distanza utile di rilevamento.
Le prove: pareti di vetro, buio completo e ambienti sconosciuti
Per verificare le capacità del sistema, il gruppo di ricerca ha sottoposto il drone a diverse prove sperimentali.
Volare tra ostacoli trasparenti
Uno dei test più significativi ha riguardato la navigazione attraverso tre pareti trasparenti in materiale acrilico.
Il drone avanzava fino a rilevare un ostacolo attraverso i baffi e, a quel punto, passava automaticamente alla modalità di inseguimento della parete, mantenendo una distanza controllata e seguendone il contorno. Tutti e cinque i voli effettuati con questa configurazione sono stati completati raggiungendo la destinazione prevista.
Poi i ricercatori hanno ripetuto l’esperimento modificando l’orientamento delle pareti, e anche in questo caso il drone è riuscito a raggiungere l’obiettivo in tutte e cinque le prove. Il confronto con un sensore laser ToF ha evidenziato un vantaggio della percezione tattile sulle superfici trasparenti: mentre le misurazioni laser risultavano rumorose e potevano interrompersi, i baffi continuavano a fornire informazioni attraverso il contatto.
Seguire una parete completamente al buio
Un’altra prova ha dimostrato che il sistema può funzionare anche in completa oscurità.
Il drone è stato fatto volare lungo superfici rigide e morbide, comprese superfici tessili. Dopo aver individuato un ostacolo, riusciva a seguirne il contorno mantenendo una distanza controllata, per poi allontanarsi e atterrare. Le superfici morbide si sono rivelate più impegnative, perché le pieghe del tessuto e il maggiore attrito introducevano oscillazioni e rendevano meno affidabile la stima delle distanze. Nonostante queste difficoltà, il drone è riuscito a completare anche la prova lungo il tessuto senza precipitare.
Esplorare una stanza e trovare l’uscita
La dimostrazione più interessante riguarda la capacità di esplorare autonomamente un ambiente sconosciuto.
Seguire semplicemente una parete non è sempre sufficiente, perché un drone potrebbe rimanere intrappolato in un angolo, percorrere più volte lo stesso tratto oppure trascurare altre zone dell’ambiente. Per questo i ricercatori hanno sviluppato un sistema di esplorazione attiva che utilizza le informazioni raccolte dai baffi per costruire progressivamente una rappresentazione dell’ambiente.
Il sistema impiega un metodo matematico chiamato Gaussian Process Implicit Surfaces, o GPIS, per stimare la forma delle superfici e individuare le zone ancora sconosciute. Un meccanismo aggiuntivo penalizza gli angoli potenzialmente problematici, indirizzando il drone verso aree più sicure da esplorare. Nelle simulazioni, il velivolo ha individuato e raggiunto l’uscita entro 5 minuti in 9 prove su 10.
Successivamente, i ricercatori hanno realizzato una stanza sperimentale di 2 x 2 metri, delimitata da pareti di vetro e dotata di un’uscita larga 80 centimetri. Il drone è riuscito a esplorare l’ambiente, ricostruirne progressivamente la geometria e individuare l’uscita. Durante questo esperimento, il sensore di flusso ottico è stato utilizzato per stimare il movimento e stabilizzare il volo, mentre la percezione dell’ambiente e le decisioni di navigazione dipendevano dai baffi.
Quali vantaggi offre questa tecnologia?
Il principale vantaggio della percezione tattile è la possibilità di continuare a riconoscere gli ostacoli quando i sistemi ottici diventano poco affidabili.
Questo non significa necessariamente sostituire telecamere e LiDAR. La tecnologia potrebbe piuttosto affiancarli, offrendo una modalità di percezione aggiuntiva in condizioni particolarmente difficili.
Un altro vantaggio riguarda il peso. Il sistema è sufficientemente leggero da essere installato su un microdrone e richiede risorse di calcolo molto contenute.
Il contatto leggero e continuo consente inoltre di seguire le superfici senza ricorrere a urti ripetuti. Rispetto a un semplice paraurti, che segnala soltanto l’avvenuta collisione, i baffi forniscono informazioni più ricche e permettono di regolare la distanza dall’ostacolo.
Infine, la capacità di elaborare i dati direttamente a bordo rende possibile la navigazione tattile autonoma senza dipendere da infrastrutture esterne per il calcolo.
Dove potrebbero essere utilizzati i droni con i baffi?
Le possibili applicazioni riguardano soprattutto gli ambienti nei quali la navigazione autonoma tradizionale incontra maggiori difficoltà.
Ricerca e soccorso
Un microdrone capace di orientarsi attraverso il tatto potrebbe essere utile nell’esplorazione di edifici pieni di fumo, ambienti bui o spazi sconosciuti e pericolosi.
La possibilità di riconoscere gli ostacoli senza affidarsi alla visibilità rappresenta una caratteristica interessante per future piattaforme destinate alle operazioni di ricerca e soccorso.
Ispezioni industriali e strutturali
Un’altra possibile applicazione riguarda le ispezioni di ambienti confinati e strutture complesse, dove le superfici trasparenti, riflettenti o difficili da osservare possono mettere in difficoltà i sensori tradizionali.
La navigazione tattile potrebbe consentire a piccoli droni di seguire le pareti e ricostruire parte della geometria degli ambienti, raccogliendo informazioni utili durante l’esplorazione.
Esplorazione e monitoraggio ambientale
La ricerca indica anche il monitoraggio ambientale e l’esplorazione di spazi difficilmente accessibili tra i possibili settori di impiego.
In ambienti bui, stretti o privi di segnale GPS, la percezione tattile potrebbe aiutare i microdroni a muoversi autonomamente e a riconoscere la disposizione degli ostacoli.
Si tratta, per il momento, di prospettive applicative: gli esperimenti dimostrano le capacità di navigazione del prototipo, non ancora la sua operatività in missioni reali di soccorso o ispezione.
Una tecnologia promettente, ma ancora sperimentale
Nonostante i risultati ottenuti, ci sono ancora diversi aspetti da migliorare.
Il primo riguarda l’affidabilità delle misurazioni durante i contatti prolungati. In determinate condizioni, gli errori dei sensori possono accumularsi e compromettere la precisione con cui viene stimata la posizione degli ostacoli.
Un’altra difficoltà riguarda la produzione e la calibrazione dei baffi artificiali. Piccole differenze meccaniche e variazioni tra i sensori possono rendere necessario adattare il modello a ogni dispositivo.
Attualmente, per ottenere le prestazioni migliori, i ricercatori indicano una procedura di ricalibrazione individuale che richiede circa 15-20 minuti e alcune manovre controllate con un sistema esterno di riferimento.
Restano inoltre da migliorare la navigazione in presenza di superfici morbide, forti perturbazioni e ostacoli in movimento. Il prototipo sperimentale, nella configurazione utilizzata per la ricerca, ha un’autonomia di volo di circa sette minuti.
Il futuro dei microdroni potrebbe passare anche dal tatto
Questa ricerca dimostra che un drone non deve necessariamente vedere tutto ciò che lo circonda per riuscire a navigare autonomamente.
Due sottili baffi artificiali, alcuni sensori barometrici e algoritmi sufficientemente leggeri da funzionare su un piccolo microcontrollore sono bastati per realizzare un sistema capace di riconoscere gli ostacoli, seguire le superfici e costruire una rappresentazione di un ambiente sconosciuto.
Il risultato non è ancora un drone pronto per affrontare autonomamente qualsiasi ambiente, ma una dimostrazione concreta di un approccio diverso alla navigazione.
Per i microdroni destinati a operare dove telecamere e sensori di distanza incontrano i propri limiti, imparare a percepire il mondo attraverso il tatto potrebbe rappresentare una risorsa importante.


