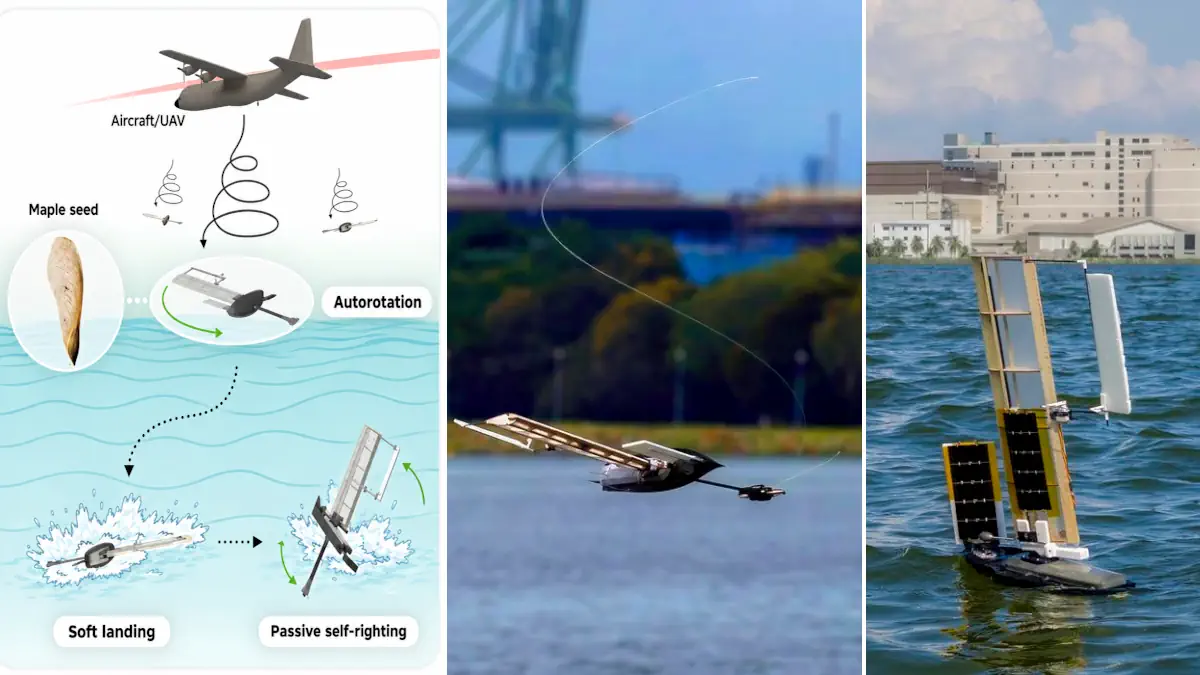
Un drone che viene lasciato cadere dal cielo, scende lentamente ruotando su se stesso come un seme d’acero, atterra sull’acqua e si trasforma in una piccola imbarcazione a vela. È questa l’idea alla base di ALBATROSS, piattaforma robotica sperimentale che i ricercatori della Singapore University of Technology and Design (SUTD) hanno progettato per raggiungere rapidamente zone acquatiche difficili da monitorare e, una volta arrivata a destinazione, navigare autonomamente sfruttando il vento.
La particolarità è che non ha bisogno di un paracadute per atterrare né di un sistema di propulsione tradizionale per spostarsi sull’acqua, perché utilizza le stesse ali per entrambe le operazioni, prendendo ispirazione da due soluzioni già presenti in natura.
Il problema: raggiungere rapidamente le acque più remote
Monitorare le condizioni ambientali in zone marine isolate presenta due difficoltà concrete: da un lato le imbarcazioni possono impiegare molto tempo per raggiungere il punto di osservazione, dall’altro i mezzi aerei non possono rimanere sul posto per periodi prolungati. Per questo, come spiega il comunicato su Eurekalert.com, i ricercatori della SUTD hanno cercato di combinare i vantaggi dei due sistemi: la rapidità del dispiegamento aereo e la capacità di una piattaforma galleggiante di continuare a operare nel tempo.
ALBATROSS infatti sfrutta come prima cosa il trasporto aereo, per arrivare rapidamente nelle zone più remote, e una volta sul luogo utilizza la navigazione a vela per effettuare monitoraggi di lunga durata.
Il progetto punta, nelle future applicazioni, a consentire missioni di osservazione ambientale della durata di settimane.
Come funziona ALBATROSS: dal volo alla navigazione a vela
Il segreto del robot è nelle sue ali rigide, progettate per svolgere due funzioni completamente diverse:
- durante la discesa, entrano in autorotazione passiva, un movimento simile a quello dei semi d’acero quando cadono dagli alberi. Ruotando, rallentano la caduta e contribuiscono a stabilizzare il robot prima dell’impatto con l’acqua.
- Una volta raggiunta la superficie, invece, ALBATROSS si raddrizza autonomamente grazie alla distribuzione del proprio peso, e le stesse ali che hanno rallentato la discesa diventano delle vele rigide, capaci di sfruttare il vento per far avanzare il robot.
Per controllare la direzione viene utilizzato un timone ispirato alla coda dei pesci, particolarmente utile quando il vento è debole. Il risultato è un sistema che passa dalla fase aerea a quella nautica senza dover cambiare configurazione attraverso complessi meccanismi aggiuntivi.
Una soluzione semplice: soltanto tre attuatori e tre sensori di navigazione
Uno degli aspetti più interessanti del progetto riguarda la riduzione della complessità meccanica ed elettronica. ALBATROSS infatti utilizza soltanto 3 attuatori (i dispositivi che permettono di controllare i movimenti del sistema) e 3 sensori di navigazione, mentre i ricercatori sottolineano che altre piattaforme ibride capaci di operare tra aria e acqua impiegano da 6 a 8 attuatori, oltre a sistemi di sensori più articolati.
Il principio progettuale è semplice: utilizzare a proprio favore le caratteristiche dell’ambiente anziché contrastarle. E così, riassumendo, iI robot sfrutta l’autorotazione per scendere, la distribuzione del peso per raddrizzarsi e il vento per navigare: una soluzione che potrebbe favorire lo sviluppo di piattaforme di monitoraggio meno costose e più facilmente utilizzabili su larga scala.
Il dottor Shane Kyi Hla Win, dei Temasek Laboratories @ SUTD e primo autore dello studio pubblicato sulla rivista Science Robotics, sottolinea proprio questo aspetto: la semplicità del progetto potrebbe rendere più accessibile il monitoraggio di ambienti difficili da raggiungere.
I test: lancio da 150 metri e atterraggio autonomo sull’acqua
I ricercatori hanno già effettuato prove sul campo.
Durante uno dei test, ALBATROSS è stato rilasciato da un’altezza di 150 metri, durante i quali il drone ha iniziato a ruotare stabilmente durante la discesa, raggiungendo la superficie dell’acqua con un impatto contenuto. Secondo le stime del gruppo di ricerca, una piattaforma analoga priva del sistema di autorotazione subirebbe, all’impatto con l’acqua, un’energia circa 18,5 volte superiore. Un risultato importante, perché dimostra l’efficacia delle ali non soltanto come sistema di propulsione, ma anche come dispositivo passivo per rallentare la discesa.
Navigazione autonoma e monitoraggio ambientale: i risultati a Singapore
Una volta in acqua, ALBATROSS il robot si è raddrizzato senza assistenza e ha iniziato a navigare autonomamente, seguendo una serie di waypoint, cioè punti di passaggio prestabiliti.
Durante le prove effettuate in un bacino idrico di Singapore, una versione sperimentale più grande ha raggiunto una velocità massima di poco inferiore a 1 km/h, operando per circa tre ore e registrando misurazioni ambientali tra cui umidità, livelli di calore e direzione del vento.
Dal momento che sfrutta il passaggio aereo, questo drone marino non è progettato per muoversi velocemente sull’acqua. Il suo punto di forza è invece la possibilità di raggiungere una zona d’interesse e continuare a raccogliere dati sfruttando una fonte di energia naturale, sfruttando la navigazione a vela che permette di limitare il consumo energetico necessario agli spostamenti, un vantaggio potenzialmente importante per missioni prolungate.
Monitoraggio climatico, ricerca e soccorso: le possibili applicazioni
Le applicazioni ipotizzate dai ricercatori riguardano diversi settori nei quali è necessario raccogliere informazioni in aree acquatiche difficilmente accessibili, tra cui il monitoraggio ambientale, gli studi sui cambiamenti climatici, le attività di ricerca e soccorso e la sicurezza marittima.
In prospettiva, piattaforme di questo tipo potrebbero essere distribuite rapidamente dall’alto e continuare a operare nell’area assegnata sfruttando il vento. Le future versioni potrebbero inoltre trasportare strumenti di rilevamento più avanzati, compresi sensori subacquei e sonar, insieme a sistemi di accumulo energetico di maggiore capacità.
Un’altra possibilità riguarda l’utilizzo dello spazio attualmente occupato dalla chiglia pesante e dalla zavorra, elementi necessari per garantire stabilità durante l’atterraggio e la navigazione. Nei modelli successivi, queste parti potrebbero essere adattate per ospitare ulteriori apparecchiature.
Per il mare aperto serviranno ancora altri sviluppi
Nonostante i risultati promettenti, ALBATROSS è ancora un dimostratore tecnologico e non una piattaforma pronta per missioni operative in mare aperto. Le prove effettuate finora si sono svolte nelle condizioni relativamente protette di bacini idrici, quindi il comportamento del robot dovrà essere verificato in presenza di venti più intensi, correnti e onde. Insomma, si tratta di migliorare robustezza e resistenza nel tempo.